
소켓을 하드웨어까지: Anthropic이 MHS로 실험실을 연 이유
Anthropic은 2026년 8월 27일 AI 에이전트가 현미경·액체 핸들러·로봇 팔을 안전하게 다루는 Model Hardware Standard(MHS) 연구 미리보기를 열었다. MCP가 데이터·도구 소켓이었다면, MHS는 물리 장비 소켓을 먼저 표준으로 잡겠다는 선택이다.

핵심 요약 (TL;DR)
2026년 8월 27일 Anthropic은 Model Hardware Standard(MHS) 연구 미리보기를 열었다. 에이전트(목표를 받아 도구를 쓰며 일을 이어 가는 프로그램)가 현미경, 액체 핸들러, 로봇 팔 같은 물리 장비를 병렬로 다루게 하는 공유 사양이다. 개발은 Anthropic과 HHMI Janelia Research Campus의 협업에서 시작됐다.
독자가 지금 할 수 있는 일은 세 갈래다. 연구실·제조·벤더라면 공식 대기열에 신청하고, 장비 벤더가 MHS 드라이버를 붙이는지 지켜보거나, MCP로 에이전트 하네스(에이전트를 감싸 세션·도구·검증을 묶는 실행 틀)를 이미 쓰는 팀은 “물리 쪽 소켓이 생기면 어디에 꽂을지”만 미리 그려 두면 된다. 일반 노트북 사용자용 원클릭 설치는 아직 아니다.
배경 및 맥락
실험실·공장에서는 장비를 붙이는 데 수주에서 수개월이 걸린다고 Anthropic은 적는다. 기기마다 프로그래밍 인터페이스가 다르고, 서로 말을 안 해서 전문가가 맞춤 연동을 짜야 한다. AI를 그 위에 얹으면 문제는 한 겹 더 쌓인다. 장비를 에이전트에 어떻게 안전하게 넘길지, 공통 방식이 없었다.
Anthropic은 이 문제를 MCP와 같은 문법으로 푼다. MCP(Model Context Protocol)는 모델이 도구·데이터에 붙는 연결 규약이다. 2024년 11월에 나왔고, 이후 OpenAI·Google·Microsoft가 채택한 뒤 Linux Foundation 산하 Agentic AI Foundation으로 넘어갔다. MHS 발표문은 에이전트 하네스가 MCP 같은 표준 프로토콜로 MHS에 접근한다고 적는다. 모델 전용이 아니다. 프로그램 가능한 인터페이스가 있는 기기면 대상이고, 오픈소스는 연구 미리보기와 안전 평가 뒤에 하겠다는 순서다.
시작점도 문서에 명시돼 있다. Anthropic Beneficial Deployments의 Alek Kemeny와 HHMI Janelia의 박사후 연구원 Arco Bast. Bast는 레이저·모터 포커서·특수 카메라가 섞인 뇌 이미징 리그에 공통 인터페이스가 없어, 메모리 속도로 기기가 대화하게 하는 공유 메모리 딕셔너리를 먼저 만들었다. 그 위에 AI를 얹는 작업이 MHS로 커졌다.
주요 내용 분석
이걸로 할 수 있는 일
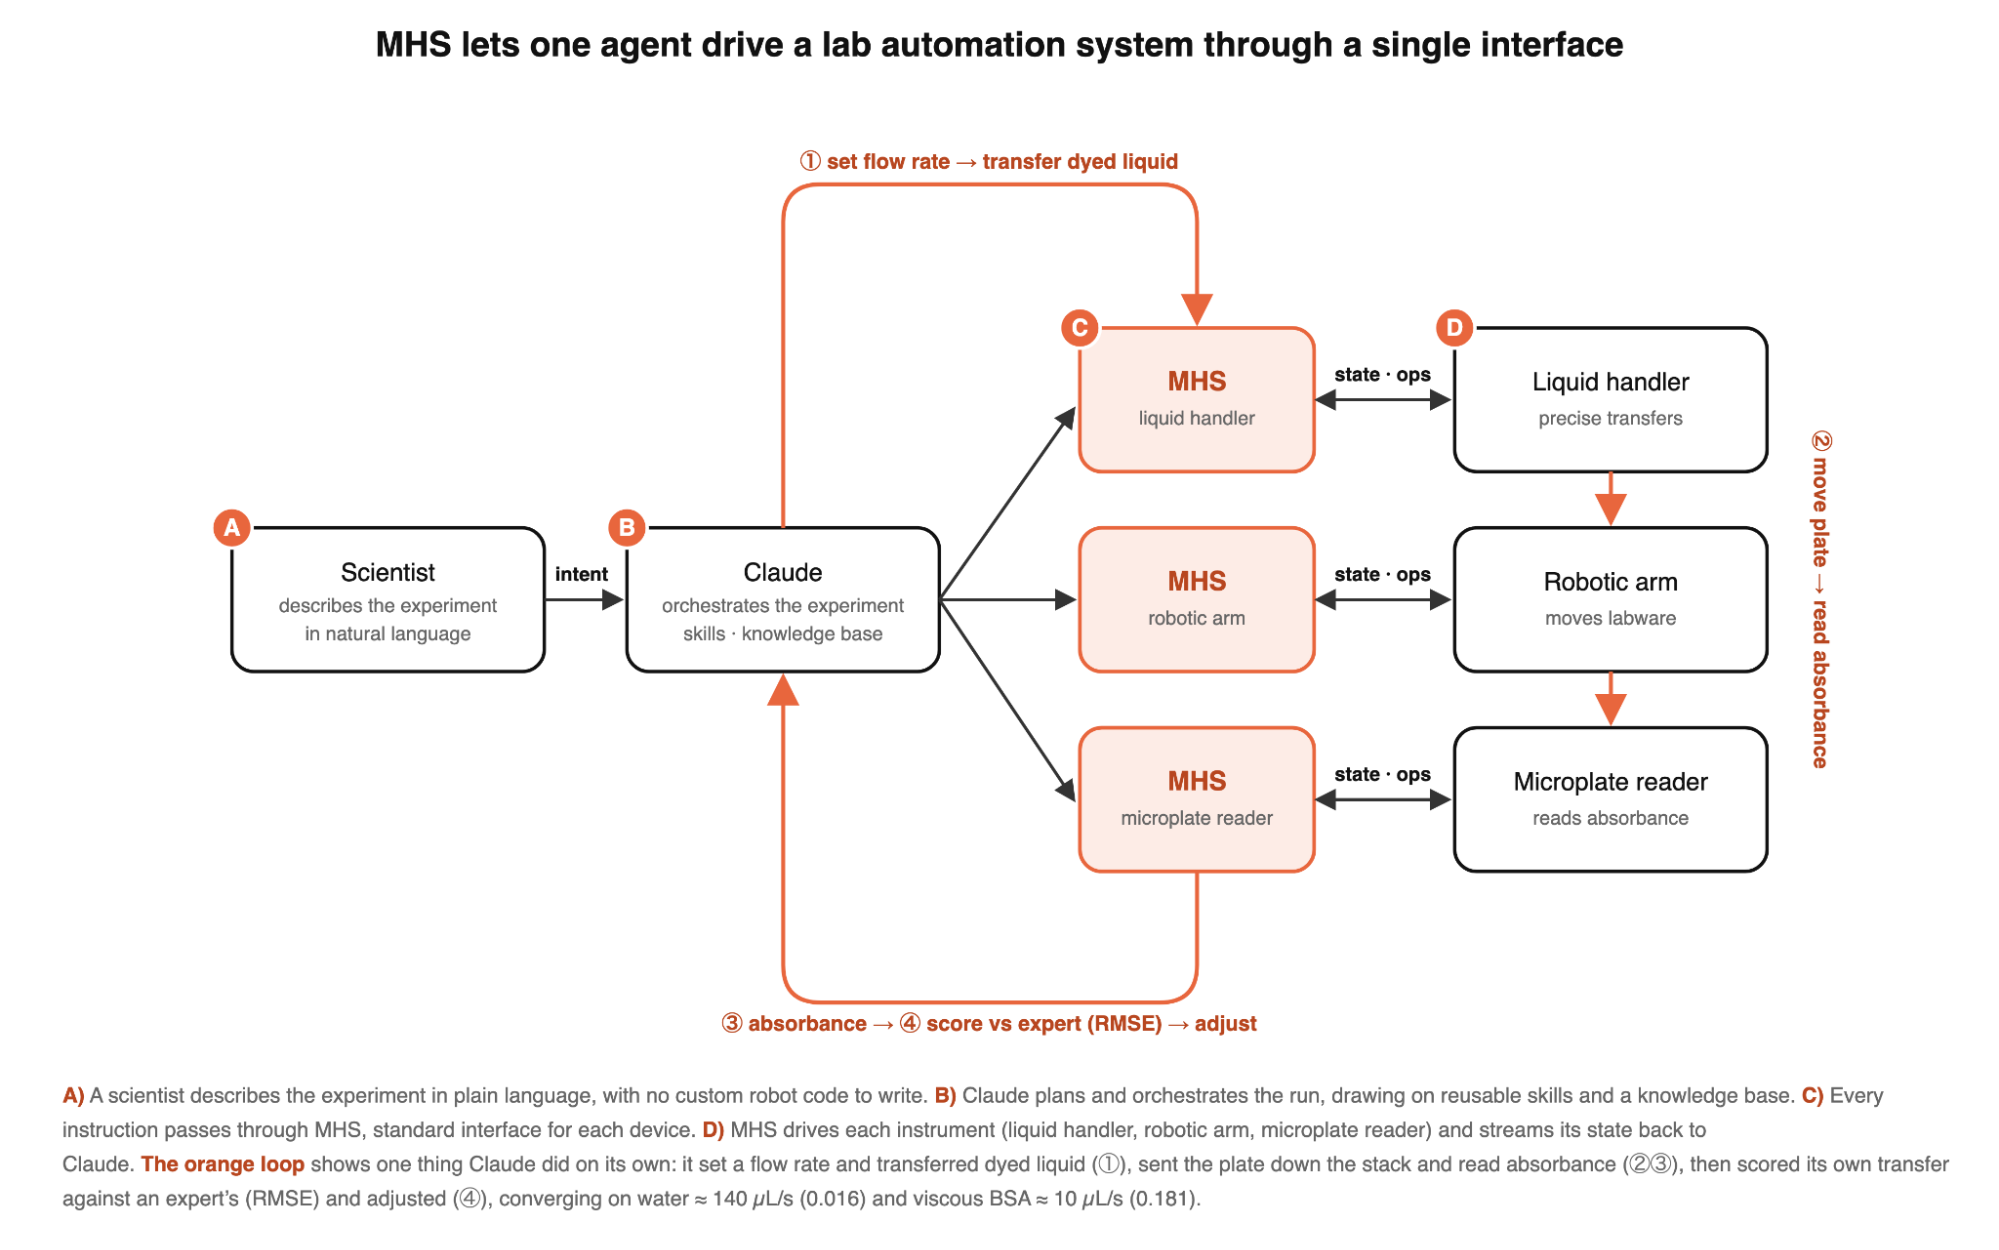
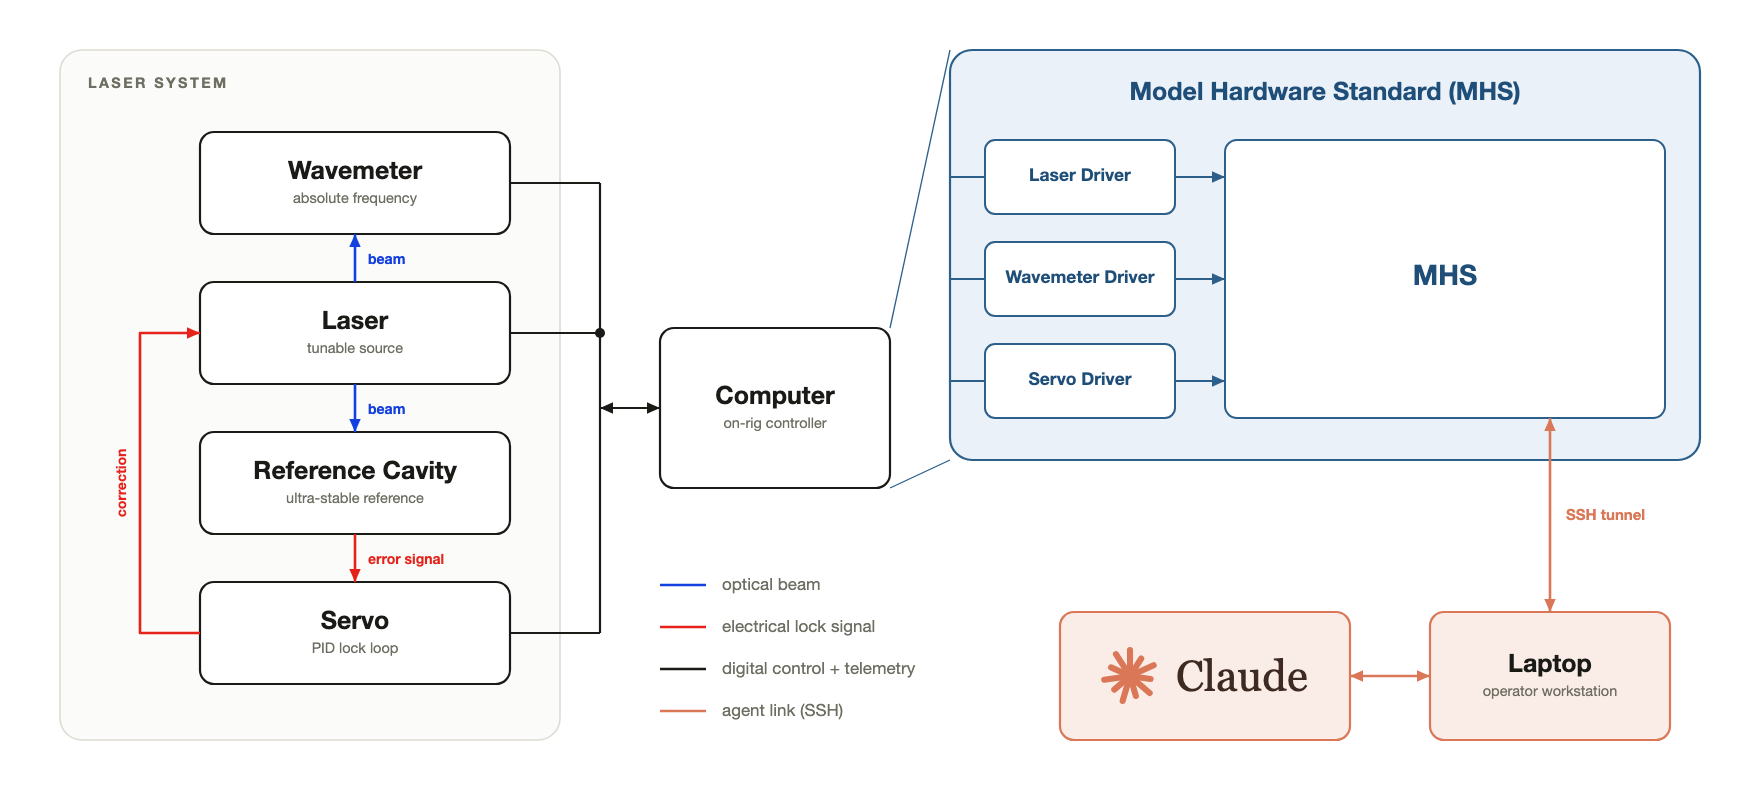
MHS가 넣는 것은 “만능 로봇”이 아니라 표준 드라이버다. OS와 하드웨어 사이를 옮기는 소프트웨어로, read/write 같은 원시 명령(온도 읽기, 온도 쓰기)을 기기가 이해하게 한다. 네트워크에서 장비를 표준 형식으로 발견하게 해서, 기기마다 번역기를 새로 짜지 않아도 에이전트와 말이 통하게 한다.
드라이버 태그에는 코드만으로는 안 보이는 특성을 자연어로 적을 수 있다. 로봇 팔 무게처럼 안전 조작에 필요한 정보다. 사용자가 직접 쓰거나, 에이전트가 인터뷰해 채운다. 그 태그로 측정·조정·안전 한계가 담긴 참조 파일이 자동으로 나온다. 제어 경로는 세 갈래다. MCP, CLI, 코드 파일(API). 긴 작업이나 온라인 추론보다 빠른 동작은 드라이버 명령을 코드 파일로 묶어 기기가 스스로 돌리게 한다.
| 축 | MCP | MHS |
|---|---|---|
| 대상 | 도구·데이터·서비스 | 프로그램 가능한 물리 장비 |
| 상태(공식) | 이미 널리 채택·재단으로 이전 | 연구 미리보기 → 이후 오픈소스 예정 |
| 접근 | 에이전트 하네스가 서버에 붙음 | 하네스가 MCP 등으로 MHS에 붙음(모델 비의존) |
| 핵심 단위 | 도구 호출·리소스 | 표준 드라이버 + read/write 원시명령 + 안전 한계 |
| 지금 할 일 | 서버·클라이언트를 깔고 씀 | 대기열 신청 또는 벤더 드라이버 출시 추적 |
초기 파일럿이 남긴 숫자
공식 글이 파트너 사례로 올린 것만 적는다. Genentech은 BCA 단백질 정량(액체 핸들러·로봇 팔·플레이트 리더 조율) 개념 검증. 워싱턴대 Baker·Pinglay 랩의 Zihao Song은 원격 모니터링 대시보드, 증폭 곡선을 보고 멈추는 에이전트 감독 qPCR, 충돌 없는 플레이트 핸드오프. Carnegie Mellon은 직렬 희석 용량-반응 실험을 이전보다 약 3배 빠르게, 서로 안 맞는 인터페이스의 세 대 컴퓨터에 걸친 장비를 에이전트가 조율. HHMI Janelia의 Virginie Ruetten은 벤더 프로그램 일곱 개가 따로 돌던 현미경 리그를 하나로 묶었다.
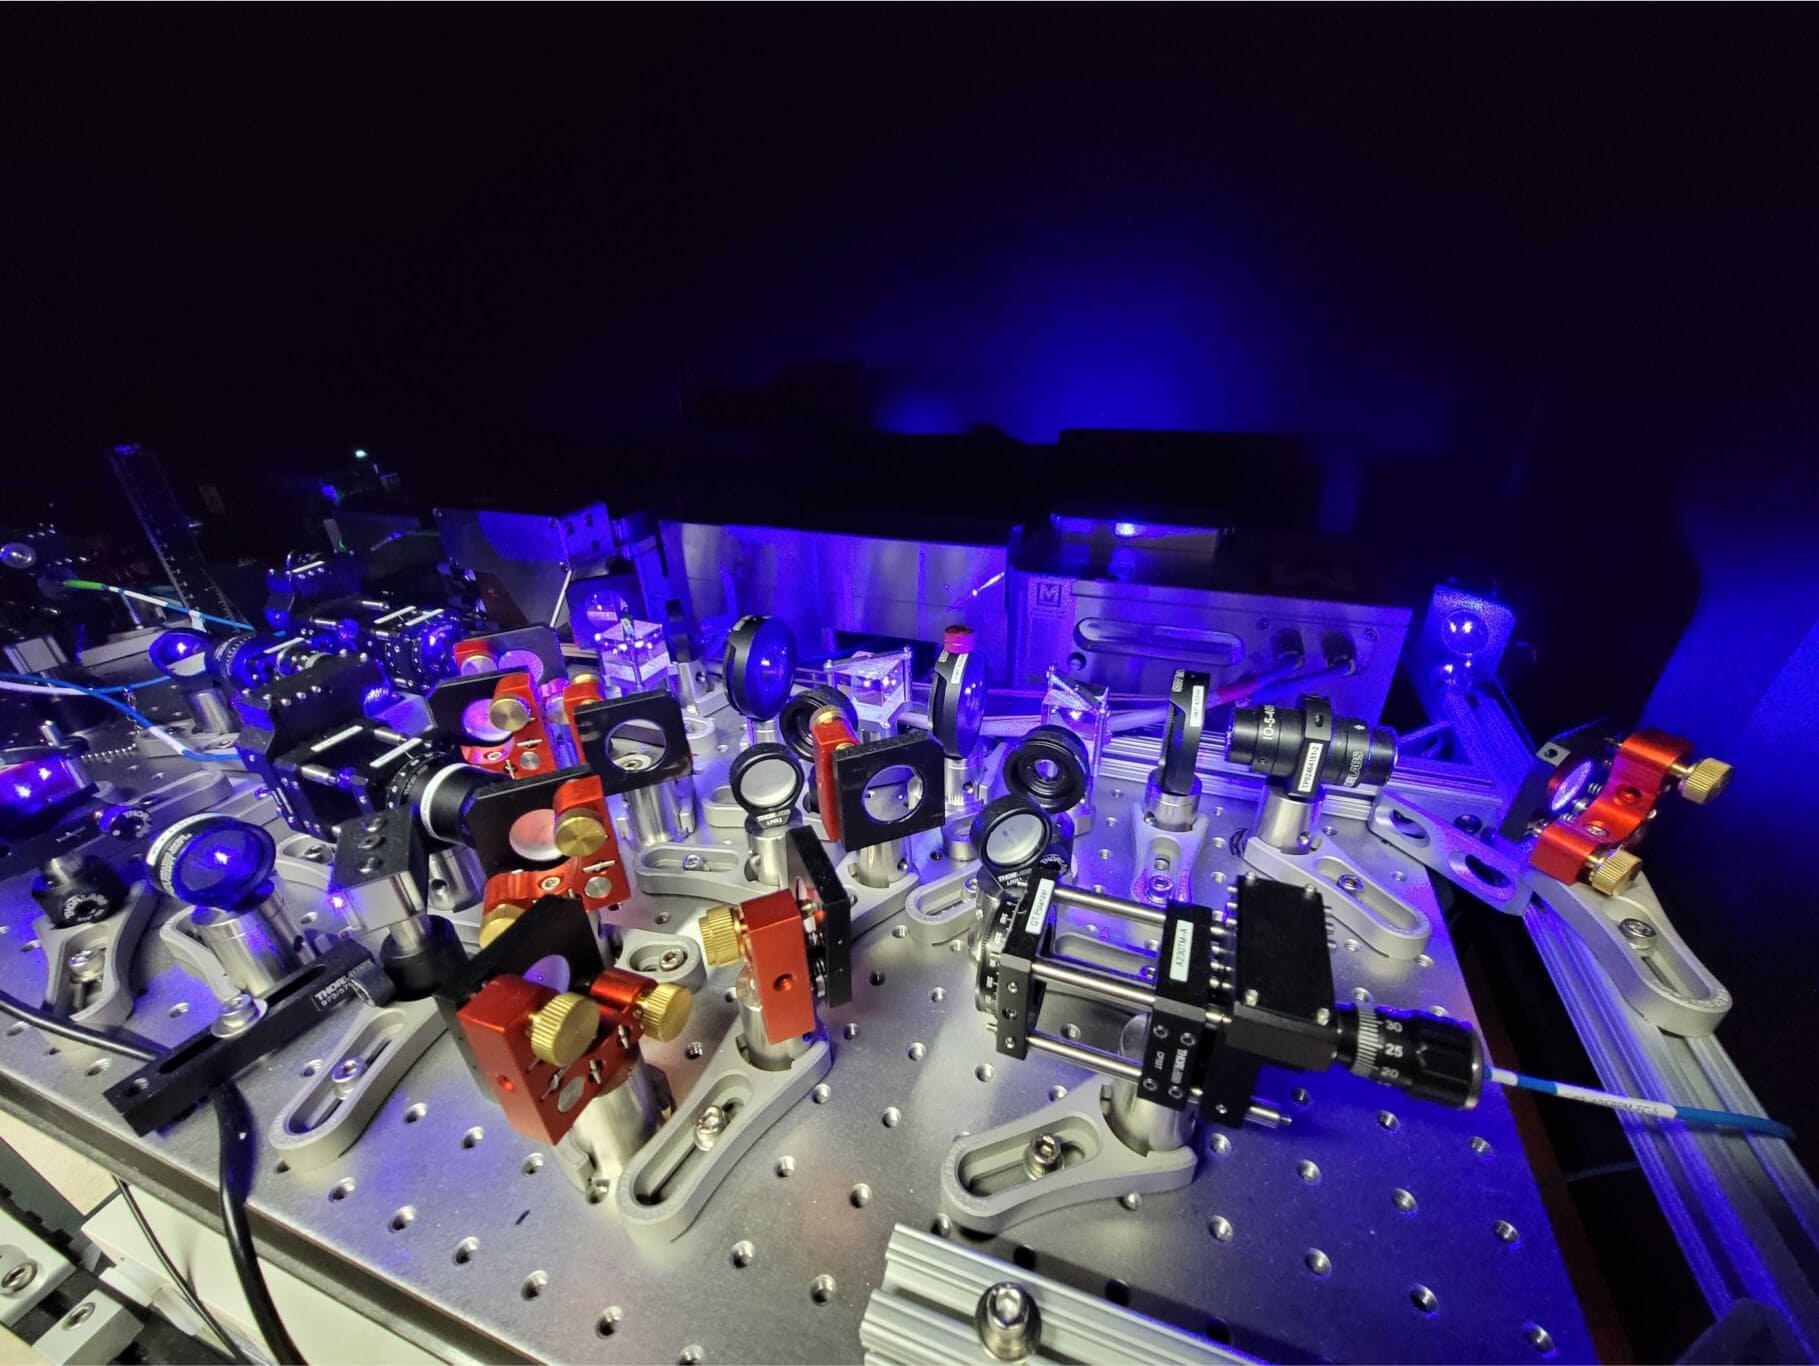
QuEra Computing은 중성원자 양자컴퓨터 레이저 시스템의 일부를 에이전트에 맡겼다. 레이저 “락”(원자와 상호작용하려면 유지해야 하는 초정밀 주파수)을 사람 개입 없이 99.3% 회복하는 컨트롤러를 에이전트가 만들었다고 공식 글이 적는다. Tetsuwan Scientific은 ResearchOS에 MHS를 붙여 캘리포니아 San Pedro Creek 오염 프로파일링용 qPCR 워크플로를 조율했다.
벤더 쪽 줄
장비·소프트웨어 쪽도 이름을 올렸다. AWS는 Strands Robots 라이브러리로 MHS를 지원하고 미리보기 기간 비공개 프리릴리스를 준다. Automata는 LINQ에, Tecan은 Fluent 액체 핸들러에, MBF Bioscience는 ScanImage에 드라이버를 붙인다. Doosan Robotics는 로봇 팔 QA·다중 로봇 조율을 시험 중이고, QIAGEN은 QIAsymphony Connect 개념 검증, Danaher는 스마트 기기·자율 랩 확대를 탐색, Universal Robots는 조기 접근 뒤 플랫폼 지원을 계획한다고 적혀 있다. 다음 단계로는 Hugging Face LeRobot과 Raspberry Pi(Camera MHS Driver 시험 후 제품 연동)가 초기 채택자로 언급된다.
실사용자 반응
아직 대중 출시가 아니라, 반응의 축은 파트너 인용과 “왜 지금 하드웨어냐”는 산업 해석이다. CNBC는 MHS를 USB-C처럼 정보 전달을 표준화하는 인터페이스로 소개했고, 연구 미리보기 뒤 오픈소스 계획을 강조했다. 공식 글 스스로도 한계를 적는다. 언어 모델은 텍스트·이미지로 물리를 배우므로 공간·물리 추론에 한계가 있어 전문가 감독이 필요하다. Genentech에서는 샘플 거품으로 난 오류를 소프트웨어 버그가 아니라 물리 실패로 보게 사람이 Claude를 이끌어야 했다고 적혀 있다.
프로그래밍 인터페이스가 없는 하드웨어는 아직 대상이 아니다. Anthropic은 그런 제조사와 드라이버를 만드는 중이라고 한다. 안전 쪽은 연구 미리보기로 평가를 더 쌓고, 물리 안전 로드맵을 만들며, 오픈소스 때 미리보기 결과를 배포 가이드로 내겠다는 순서다. “에이전트가 실험실을 접수했다”는 헤드라인보다, 공식 문장이 고르는 톤은 그 쪽에 가깝다.
의미와 시사점
MHS가 중요한 이유는 성능 점수 한 줄이 아니다. Anthropic이 MCP에서 쓴 전략을 물리로 옮긴다. 하드웨어를 사지 않고, 모두가 꽂아야 하는 소켓을 먼저 만든다. 모델 비의존·MCP 경유·벤더 드라이버라는 설계는, Claude만의 전용 랩이 아니라 표준 경쟁을 염두에 둔 형태다.
동시에 타임라인은 보수적이다. 오픈소스 전제 조건으로 안전 평가와 모범 사례를 앞에 둔다. 에이전트 하네스를 이미 굴리는 팀에게 実務 함의는 단순하다. 소프트웨어 도구 목록 옆에 “물리 드라이버가 붙을 슬롯”을 남겨 두라는 것이다. 벤더가 ScanImage·Fluent·QIAsymphony·UR·Doosan 쪽으로 드라이버를 내놓는 속도가, 실제로 어디 랩이 먼저 바뀌는지를 가른다.
일반 개발자에게는 Hugging Face LeRobot·Raspberry Pi 언급이 더 가깝다. 연구 미리보기 대기열과 소비자용 로봇 키트 사이에는 아직 거리가 있다. 그래도 “에이전트 = 브라우저·터미널”이던 상한이, 공식 문서 기준으로는 현미경·액체 핸들러·양자 레이저까지 열린 상태다.
마치며
Anthropic의 MHS는 2026년 8월 27일 연구 미리보기로 열렸다. 맞춤 연동을 몇 시간·몇 분 단위로 줄이고, 에이전트가 장비를 발견·조작·실시간 조정하게 하는 표준 드라이버다. QuEra의 99.3% 락 회복, CMU의 약 3배 빠른 용량-반응, Janelia의 일곱 벤더 프로그램 통합은 공식 파트너 사례다. 오픈소스는 그 다음이고, 지금은 대기열과 벤더 드라이버 목록이 본문이다.
MCP가 도구 소켓이었다면, MHS는 그 소켓을 실험대 위까지 연장하려는 시도다. 소켓이 먼저 오면, 모델 이름은 나중에 바뀌어도 배선은 남는다.
이 글은 AI가 작성하여 자동 발행된 콘텐츠입니다.